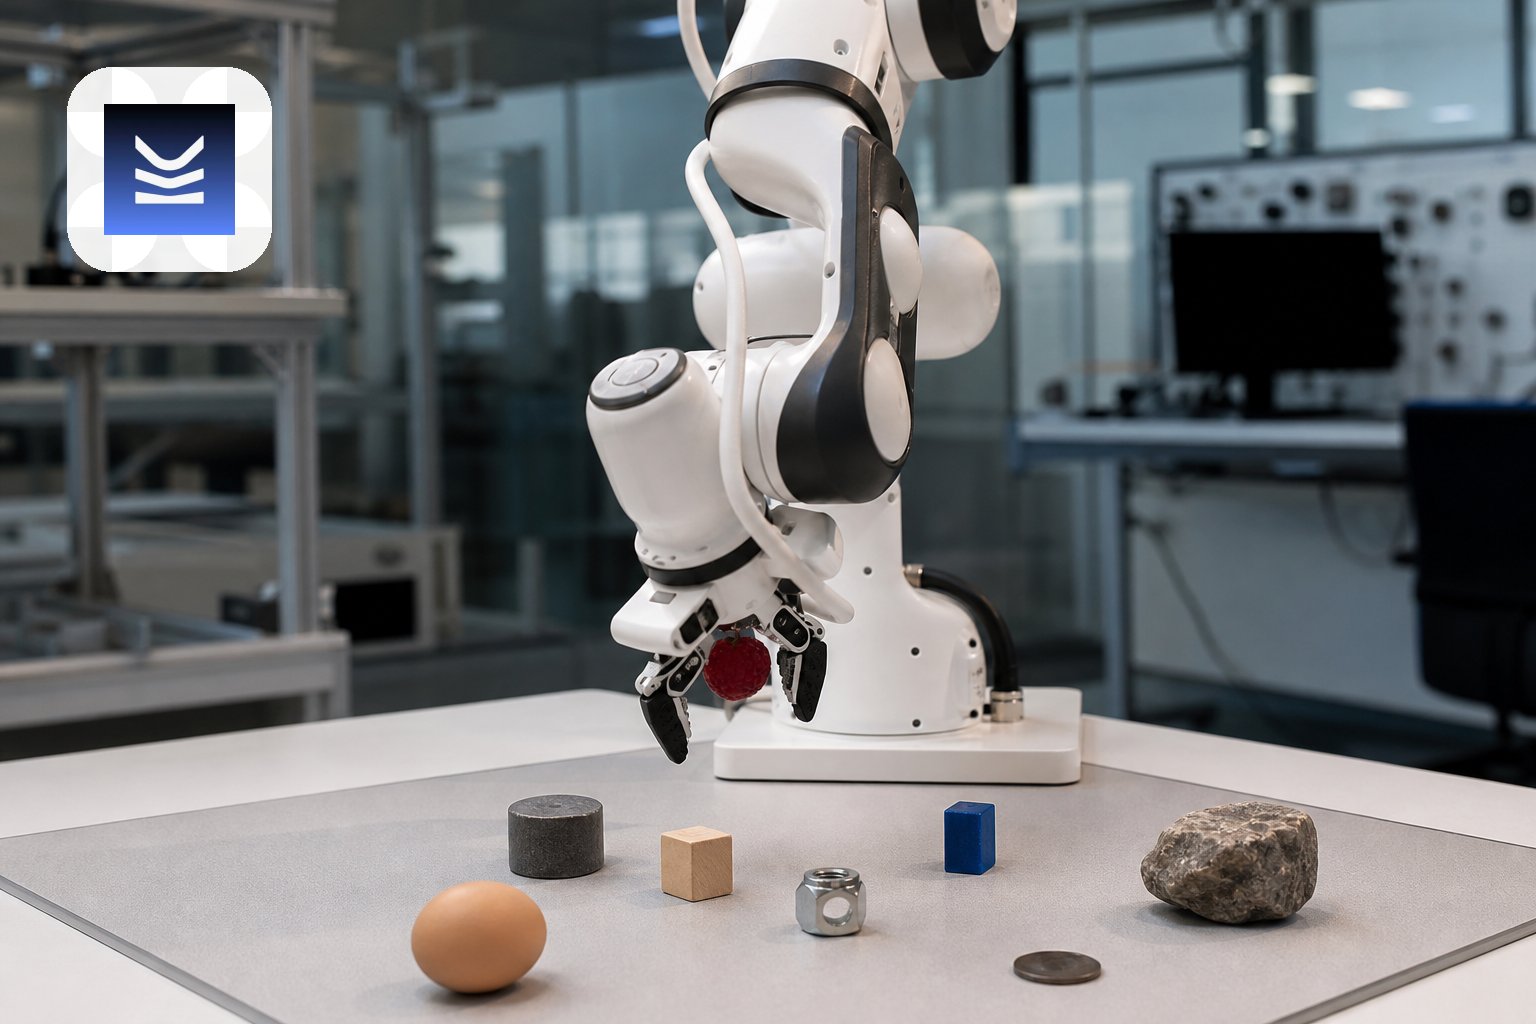
لطالما واجهت الأذرع الروبوتية صعوبة في التعامل مع الأشياء المتنوعة، خصوصًا عندما تختلف أوزانها وأشكالها أو تكون قابلة للكسر. فالكثير من الأنظمة الحالية ينجح في تنفيذ حركة محددة داخل بيئة مضبوطة، لكنه يحتاج إلى إعادة تدريب أو برمجة عند تغيير المهمة أو نوع الجسم. وتقول شركة Eka Robotics إن نهجها الجديد يستهدف هذه الفجوة بين القدرة على التكيف والسرعة العملية.
تفاصيل الخبر
أعلنت الشركة الناشئة، التي أسسها أستاذ في معهد ماساتشوستس للتكنولوجيا وباحث سابق في Google DeepMind، إغلاق جولة تمويل من الفئة A بقيمة 150 مليون دولار. ورفعت الجولة تقييم الشركة بعد الاستثمار إلى نحو 1.45 مليار دولار، بقيادة شركتي الاستثمار a16z وF-Prime، في مؤشر على تصاعد اهتمام المستثمرين بما يعرف بالذكاء الاصطناعي الفيزيائي.
تعتمد Eka على نموذج تسميه Vision-Force-Action، أو نموذج الرؤية والقوة والفعل، بدل الاكتفاء بربط الصورة بالأوامر والحركة. الفكرة الأساسية هي أن الكاميرا تحدد موقع الجسم واتجاهه بصورة تقريبية، بينما تتولى بيانات القوة والاحتكاك ضبط اللحظة الأخيرة من عملية الإمساك. ويتيح ذلك للذراع تعديل قبضته عندما يلامس الجسم أو يواجه مقاومة غير متوقعة.
ويرتبط النموذج بيد روبوتية مزودة بحساسات قوة وبنية أكثر مرونة من القابض التقليدي. ووفق ما أعلنته الشركة، يستطيع النظام التقاط نحو 1500 جسم في الساعة عندما يصل وزن الجسم إلى كيلوغرام واحد، مع معدل نجاح يتجاوز 95% في الاختبارات التي عرضتها. وتشير هذه الأرقام إلى سرعة أعلى من المعدل البشري في المهمة نفسها، لكنها تظل مرتبطة بظروف الاختبار ونطاق الأجسام التي جرى تقييمها.
تقول الشركة إن جزءًا مهمًا من تدريب النموذج يتم داخل محاكاة فيزيائية، حيث يتعلم الروبوت التعامل مع قوى متعددة أثناء محاولة الإمساك بجسم ما. ويسمح هذا النهج بتوليد ساعات طويلة من الخبرة الاصطناعية خلال وقت قصير، بدل الاعتماد الكامل على تسجيلات بشرية أو تشغيل الروبوت يدويًا لفترات ممتدة. كما يستخدم التدريب بالتعزيز لدفع النظام إلى اختبار محاولات تتجاوز ما شاهده في الأمثلة الأصلية.
أثارت عروض الروبوت اهتمام عدد من الباحثين في المجال، لأن الذراع تمكنت من التكيف مع أجسام مختلفة دون إعادة تدريب ظاهرية، كما واصلت المحاولة بعد فشلها الأول. ومن الأمثلة اللافتة تعاملها مع ثمرة توت حساسة؛ إذ اقتربت بسرعة ثم خففت الحركة والضغط عند التلامس. هذه السلاسة لا تعني أن المشكلة حُلت بالكامل، لكنها تبرز أهمية إدخال الإحساس بالقوة في أنظمة التحكم الروبوتية.
تأتي هذه المقاربة في وقت ينقسم فيه قطاع الروبوتات بين نماذج عامة تستطيع تنفيذ مهام كثيرة ببطء، وأنظمة متخصصة سريعة لكنها محدودة الاستخدام. وتحاول Eka الجمع بين الجانبين عبر نموذج يتولى الجانب الفيزيائي الدقيق، بينما يمكن لنظام ذكاء اصطناعي أعلى مستوى أن يحدد الهدف أو يخطط لتسلسل المهمة. وبهذا التصور، قد يصبح النموذجان مكملين لبعضهما بدل أن يتنافسا على الوظيفة نفسها.
مع ذلك، لا تزال الشركة أمام اختبار أصعب من العروض المختبرية. فهي تعمل على تجارب سرية مع عملاء صناعيين في مهام تشمل الالتقاط والترتيب والتعامل مع الأسلاك، لكن تشغيل الذراع على خط إنتاج حقيقي يتطلب ثباتًا طويل الأمد، وقدرة على تحمل ملايين الدورات، والتكامل مع معدات وأنظمة أمان قائمة. وتقول الشركة إن قابضها مصمم لأكثر من خمسة ملايين دورة، بينما تستهدف لاحقًا بلوغ مستوى يقارب 20 مليون دورة في التطبيقات الصناعية.
الخطوة التالية ستتمثل في تحويل هذه النتائج إلى عمليات إنتاج قابلة للتوسع، مع إثبات أن النموذج يستطيع الانتقال بين مهام وبيئات مختلفة دون تراجع كبير في الأداء. وإذا نجحت Eka في ذلك، فقد تستفيد قطاعات مثل التخزين والتجميع والتصنيع المرن من أذرع قادرة على التعامل مع تنوع أكبر من المنتجات. أما إذا بقي الأداء محصورًا في الالتقاط والوضع، فسيظل التقييم المرتفع رهانًا على إمكانات مستقبلية أكثر منه دليلًا على انتشار تجاري واسع.
يعكس التمويل الجديد ثقة السوق في أن الإحساس والفيزياء قد يكونان عنصرين حاسمين في الجيل المقبل من الروبوتات، لا مجرد إضافات إلى أنظمة الرؤية واللغة. لكن القيمة العملية ستتحدد في النهاية بمدى انخفاض تكلفة التشغيل، وسهولة تركيب الأجهزة، وقدرة الشركة على الحفاظ على الدقة والسلامة خارج بيئة المختبر.
العودة إلى جميع الأخبار